
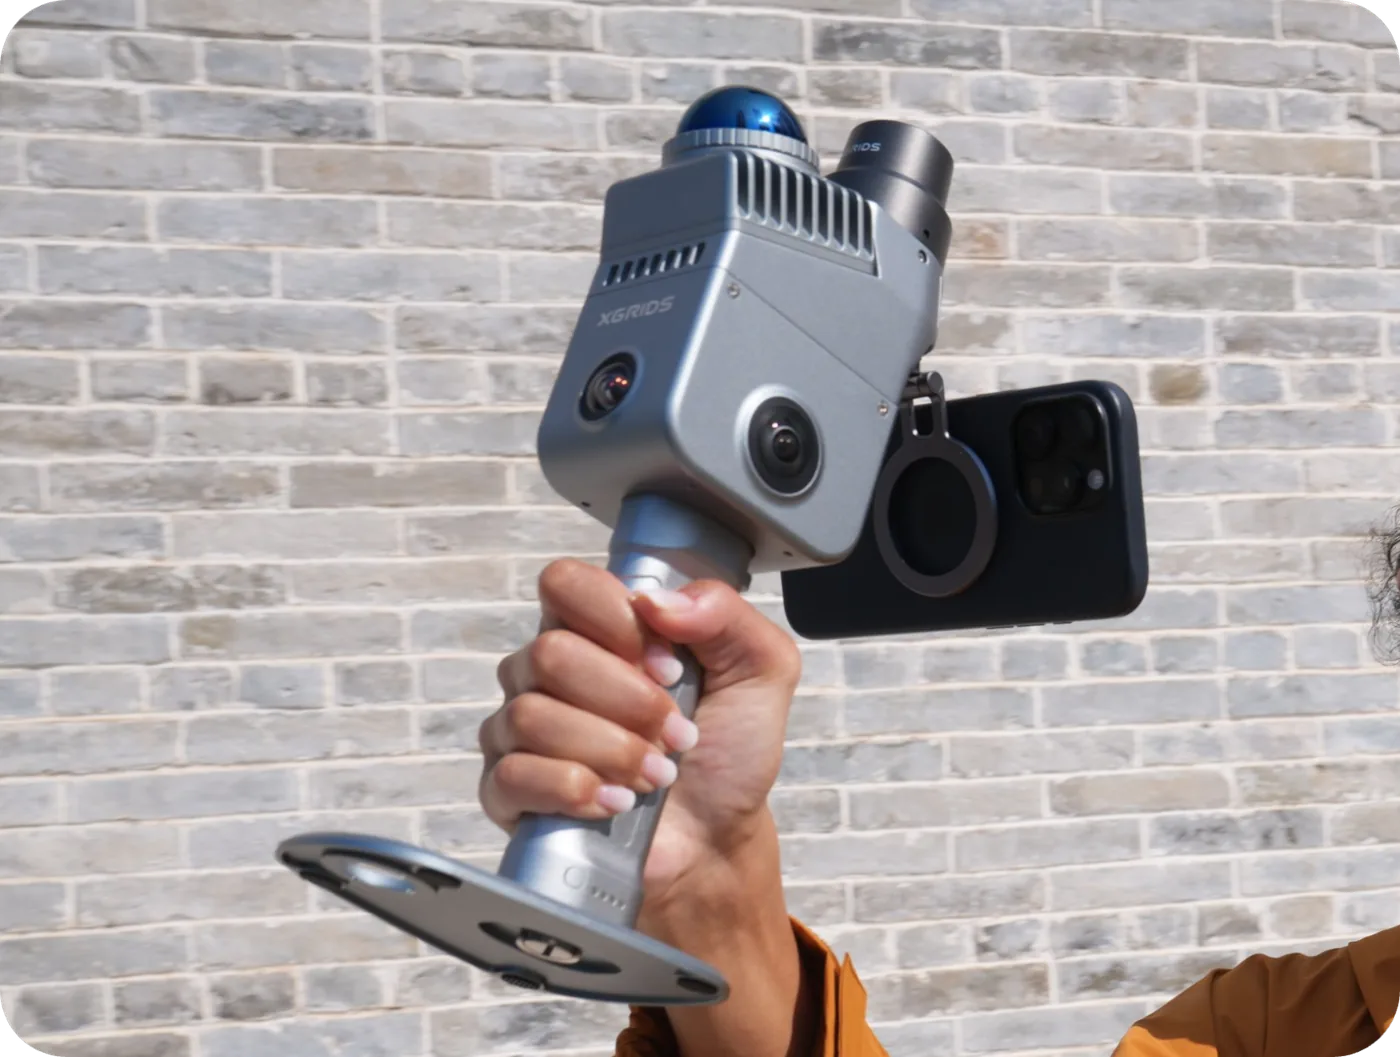
Multi-SLAM 实时空间感知系统
把定位与建图放在采集现场即时完成,扫描完即可导出可用点云。
- 实时定位建图
- 现场即可核验
 中绘云
BRIDGE TO THE FUTURE
选择语言 / 地区
重量与体积压下来的同时,数据精度与点云厚度仍按工程级标准交付。
感知、定位与坐标三件事集成在一台轻量设备里。
把定位与建图放在采集现场即时完成,扫描完即可导出可用点云。
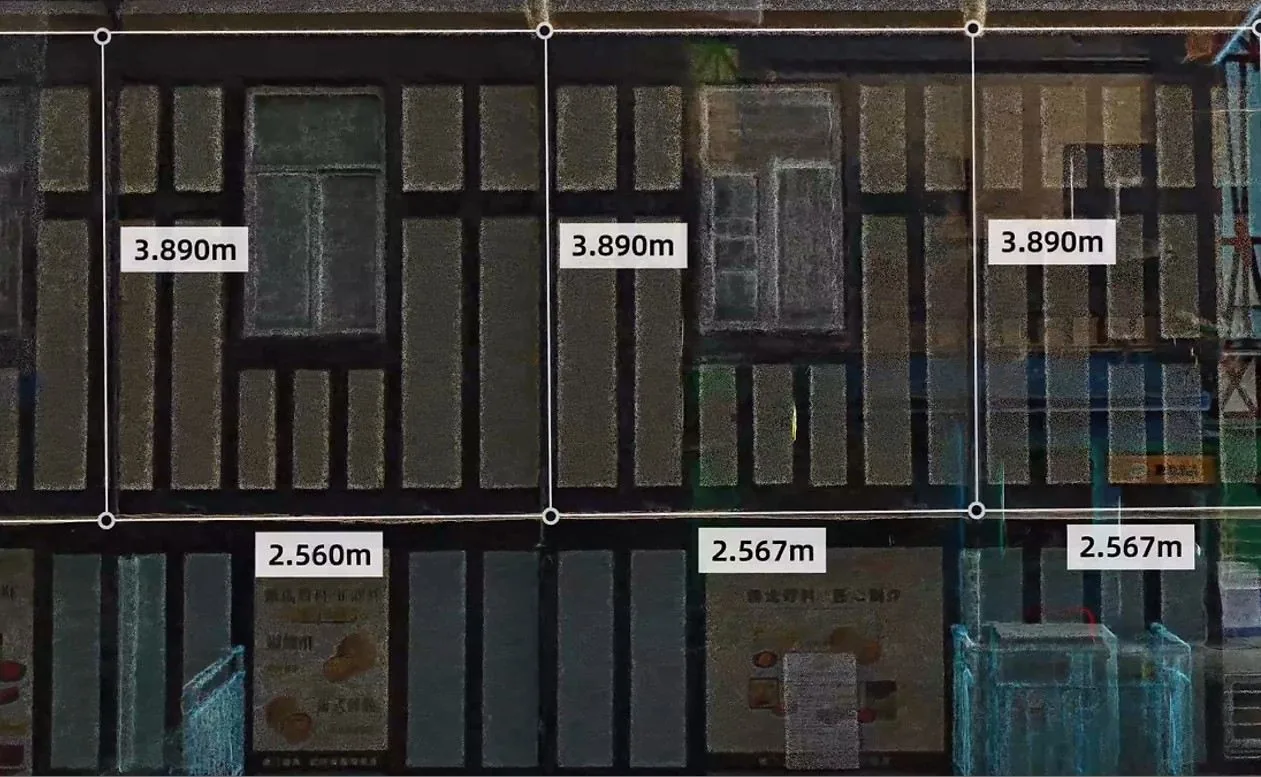
捕捉完整环境细节,为点云提供均匀着色与清晰纹理。
精准锁定空间坐标,室内外作业都能拿到绝对坐标成果。
同一栋建筑,从结构线框到真彩色点云 —— 复杂结构清晰还原,暗光环境依然可辨。
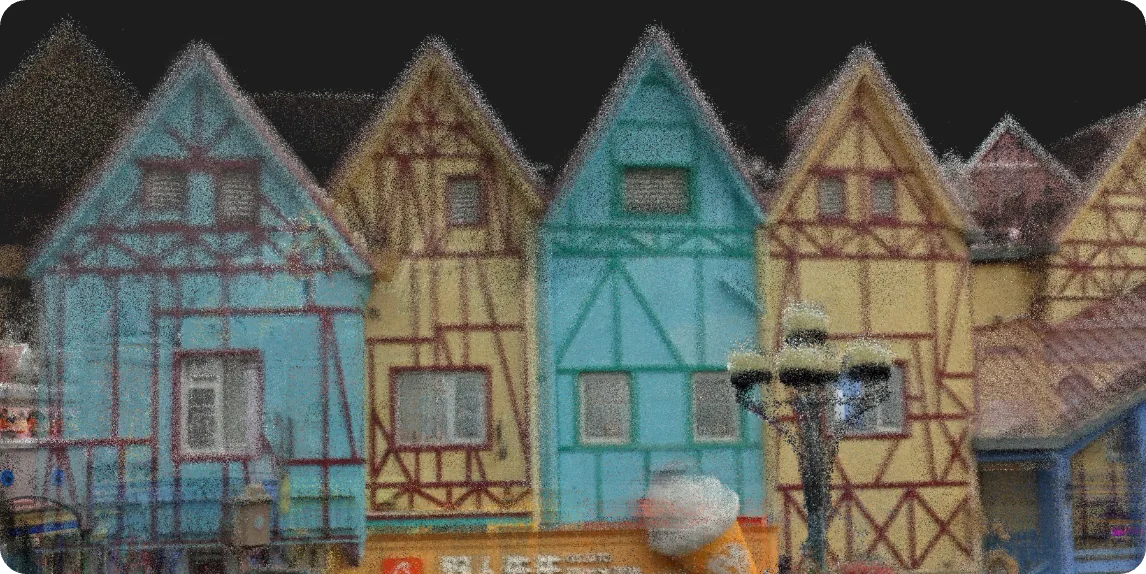
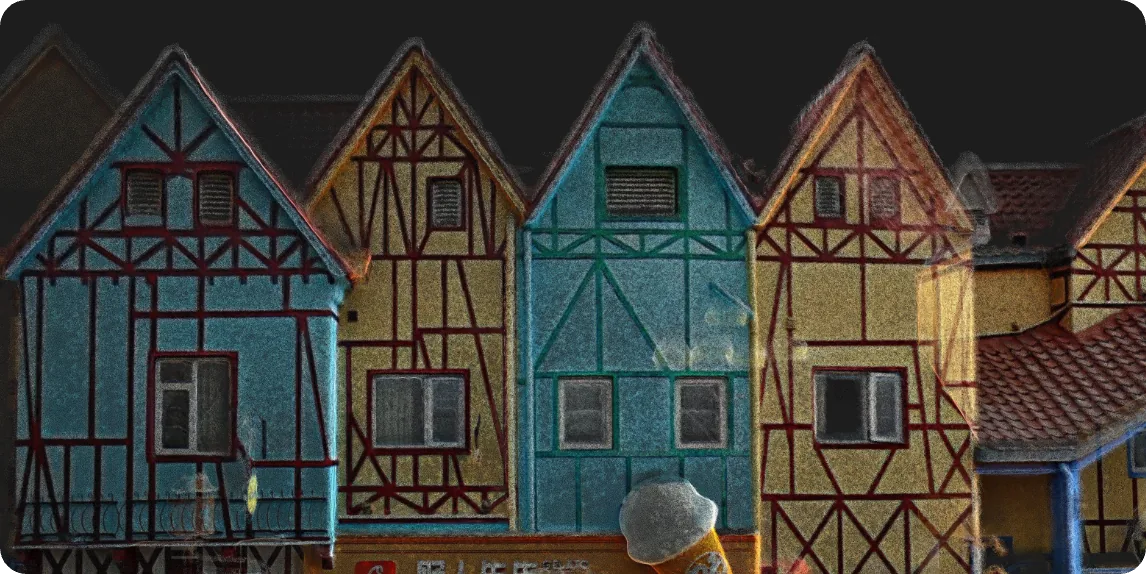
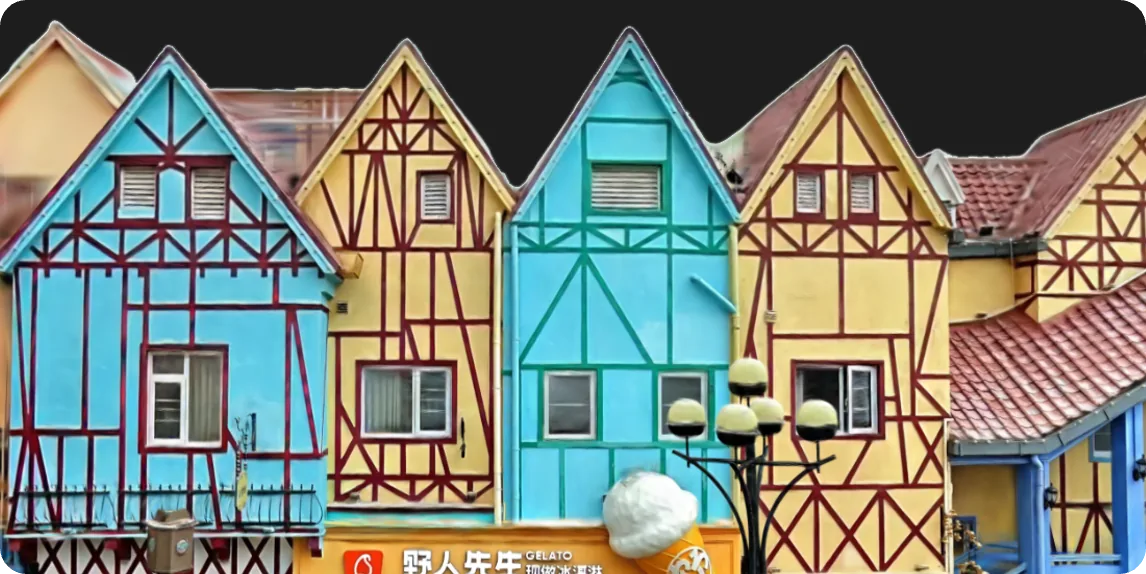
点云直连数字孪生与 Scan-to-BIM 流程;庭院、住宅等真实场景都能高保真还原。
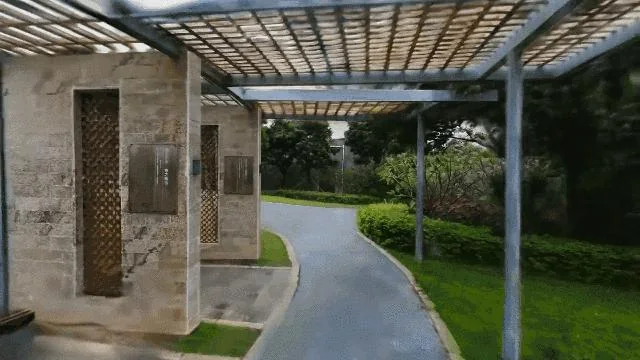
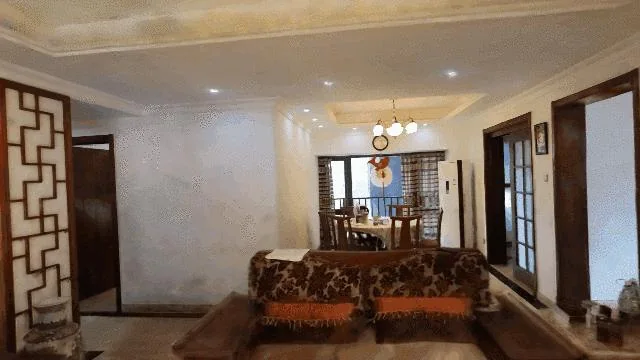
K2 用重量与成本换机动性;需要更高精度或更大场景时,可上 L3 与 L2 Pro。
| 对比项 | 灵光 L3 | 灵光 L2 Pro | 灵光 K2 |
|---|---|---|---|
| 主要应用场景 |
|
|
|
| 输出数据类型 |
|
|
|
| 工作时长 | 100 分钟 | 1.5 小时 | 1.5 小时 |
| 重量 | 约 2.5 kg(含电池) | 约 2.5 kg(含电池) | 约 1.2 kg(含电池) |
| 尺寸 | 206 × 107 × 329 mm | 180 × 130 × 400 mm | 148 × 100 × 313 mm |
| 存储 | UFS 1TB | 1TB SSD | 512G EMMC |
| 精度 |
|
|
|
| 特色功能 |
|
|
|
无论是设备选型、航测方案还是空域申请,我们都会给出可落地的建议。
工作时间:周一至周五 9:00–18:00。点击下方按钮即可复制电话号码或邮箱。