点云解算
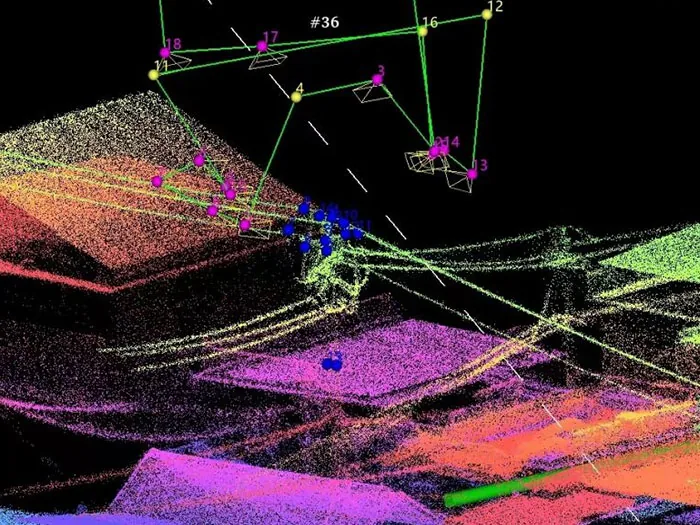
SLAM 解算、坐标转换与精度核验。
 中绘云
BRIDGE TO THE FUTURE
选择语言 / 地区
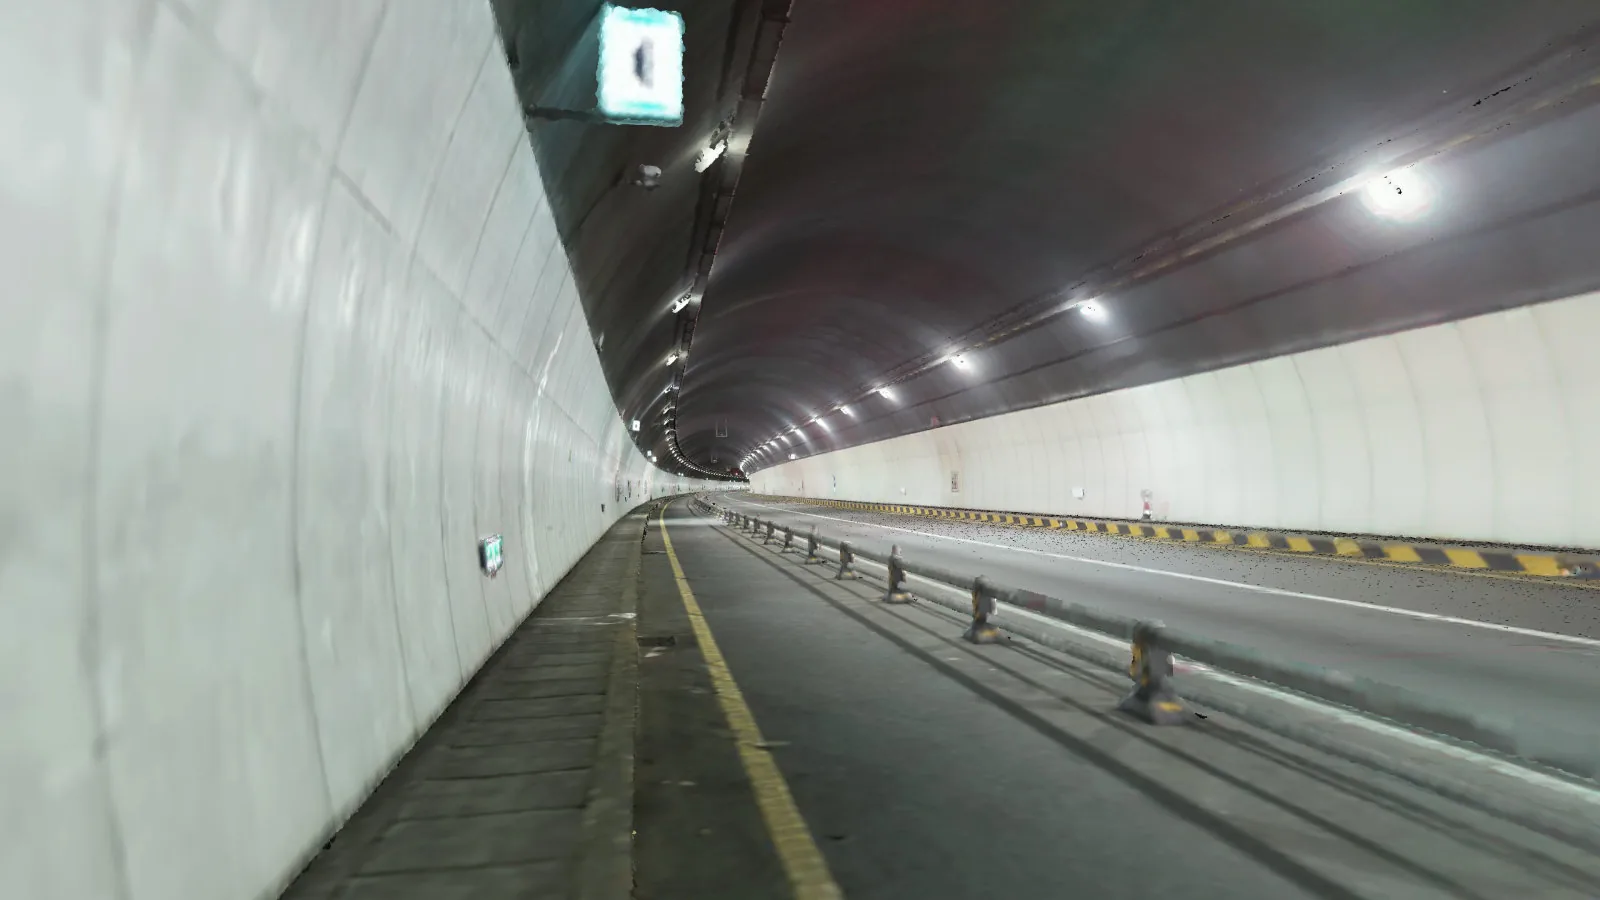
从原始点云与影像到可交付的三维成果:解算、加密、重建与格式转换。
每一步都有对应的质量控制点,精度问题尽量在流程里解决,不留到交付后。
SLAM 解算、坐标转换与精度核验。
无人机影像空中三角测量与区域网平差。
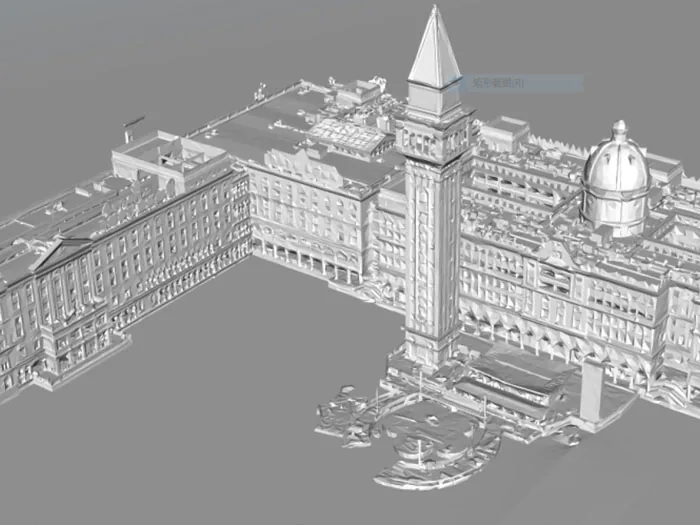
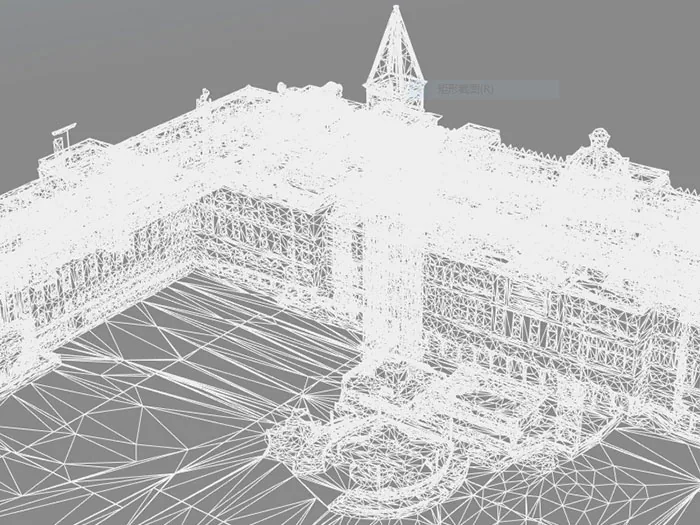
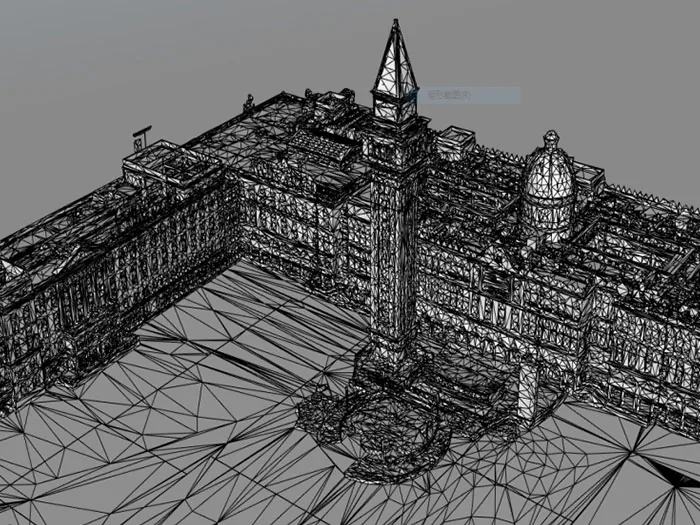
建模、纹理映射与轻量化处理。
las / ply / obj / osgb / 3D Tiles 等按需交付。
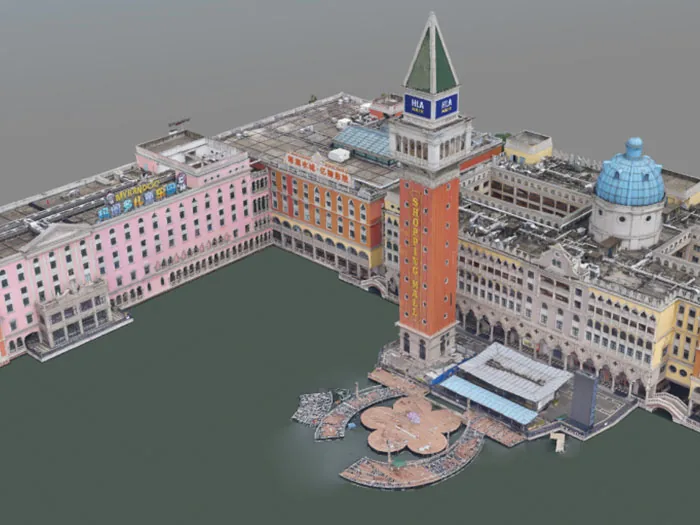
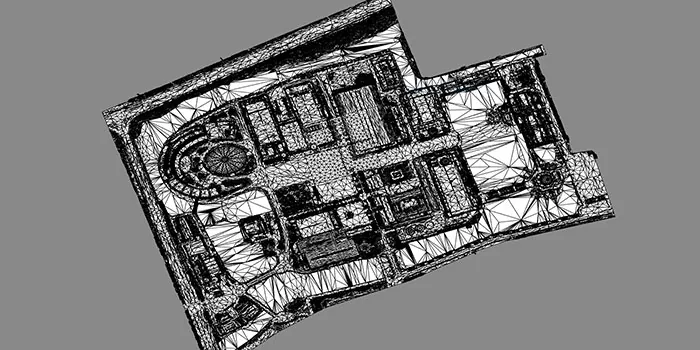
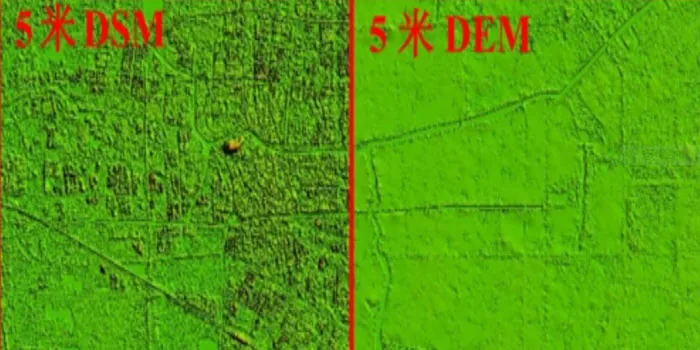
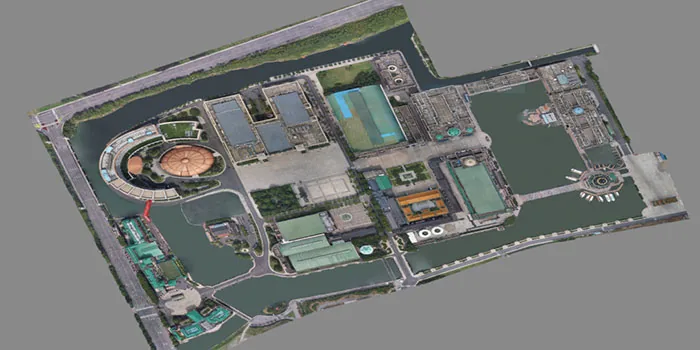
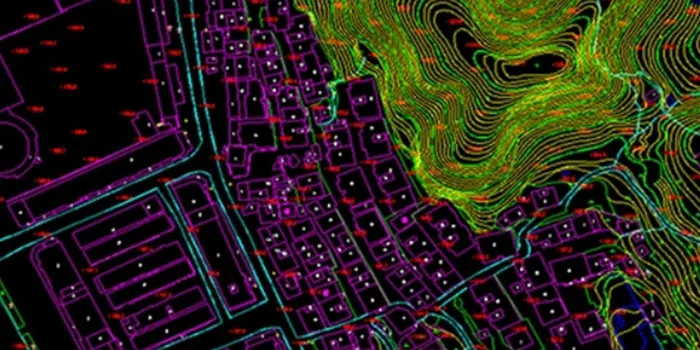
同一份采集数据,按项目需求输出点云、实景三维或标准测绘成果;下图为实际成果截图。
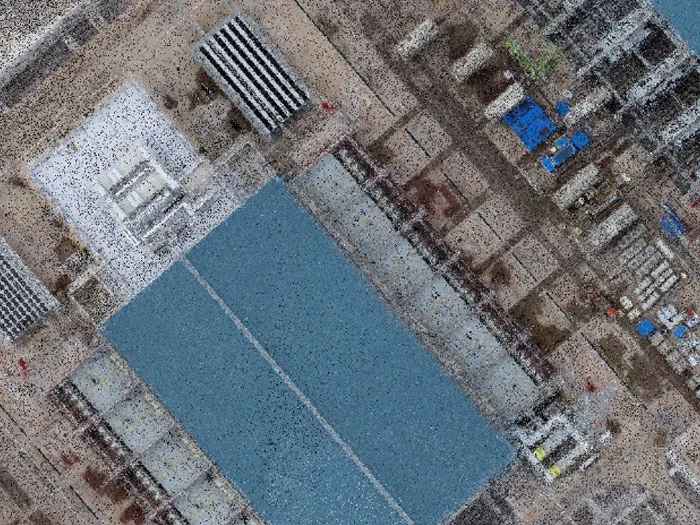
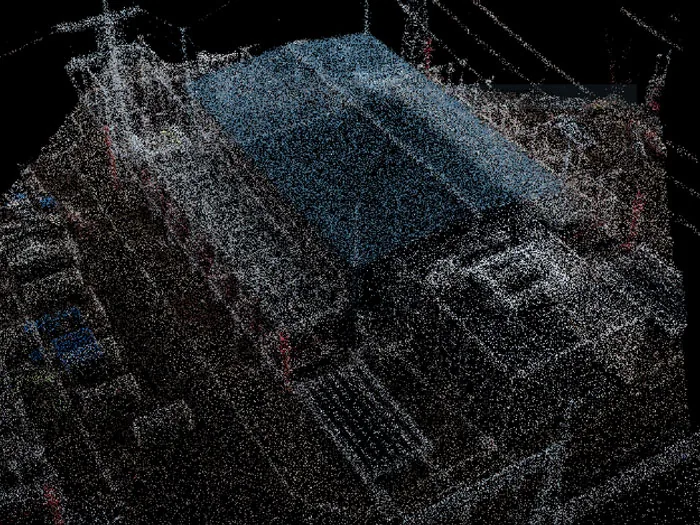
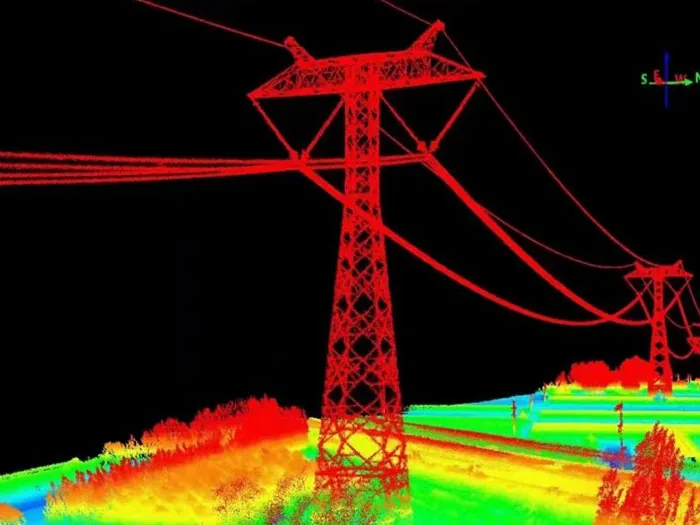
无论是设备选型、航测方案还是空域申请,我们都会给出可落地的建议。
工作时间:周一至周五 9:00–18:00。点击下方按钮即可复制电话号码或邮箱。