空间扫描 · 灵光 Lixel 系列

空间扫描仪

L3 / L2 Pro / K2 —— 按作业面积与精度要求选机型

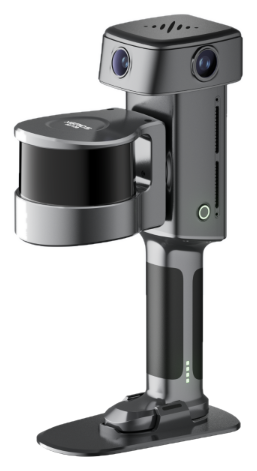
灵光 L3 高精度空间扫描仪
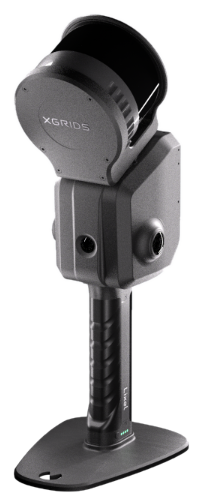
灵光 L2 Pro 大场景空间扫描仪
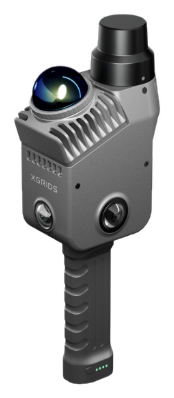
灵光 K2 轻量级空间扫描仪
产品矩阵

三款空间扫描仪 · 产品对比

同一套采集流程,按作业面积与精度要求选机型。下表为官方参数,横向滚动可查看完整内容。

灵光 L3 / L2 Pro / K2 参数对比
对比项灵光 L3灵光 L2 Pro灵光 K2
主要应用场景
  • 测绘建筑
  • 工业制造
  • 影视文娱
  • 数字孪生
  • 地形测绘
  • 工程测绘
  • 矿业勘探
  • 城市更新
  • 房产建筑
  • 工程测量
  • 古建文保
  • 堆体方量
输出数据类型
  • 点云(.las .rcp .e57 .ply .ilas)
  • 3D 高斯(.lcc2 .lcc .ply)
  • Mesh(.obj .osgb)
  • 影像(.jpg)
  • 其他(3D Tiles .usd)
  • 点云(.las .rcp .e57 .ply .ilas)
  • 3D 高斯(.lcc2 .lcc .ply)
  • Mesh(.obj .osgb)
  • 影像(.jpg)
  • 其他(3D Tiles .usd)
  • 点云(.las .rcp .e57 .ply .ilas)
  • 3D 高斯(.lcc2 .lcc .ply)
  • Mesh(.obj .osgb)
  • 影像(.jpg)
  • 其他(3D Tiles .usd)
工作时长 100 分钟 1.5 小时 1.5 小时
重量 约 2.5 kg(含电池) 约 2.5 kg(含电池) 约 1.2 kg(含电池)
尺寸 206 × 107 × 329 mm 180 × 130 × 400 mm 148 × 100 × 313 mm
存储 UFS 1TB 1TB SSD 512G EMMC
精度
  • 后处理相对精度 1σ 5 mm
  • 后处理绝对精度(RMSE)≤ 2 cm
  • 实时相对精度 1 cm
  • 实时绝对精度(RMSE)≤ 2.5 cm
  • 后处理绝对精度(RMSE)3 cm
  • 实时相对精度(RMSE)2 cm
  • 后处理相对精度(RMSE)1 cm
  • 后处理绝对精度(RMSE)3 cm
  • 后处理相对精度(RMSE)1 cm
特色功能
  • 实时真彩点云
  • 实时 RTK 融合
  • AI 实时动态物体去除
  • AI 实时噪点智能过滤
  • 屏上辅助扫描系统(实时质检)
  • 实时真彩点云
  • 实时 RTK 融合
  • 无间™ 点云算法
  • 支持车载、机载等多模式作业
  • 实时真彩点云
  • 实时 RTK 融合
  • 无间™ 点云算法
为什么用它

把外业成本压下来的四个理由

免 GNSS,室内外连续作业

依靠 SLAM 实时定位与建图,地下空间、室内、林下等无卫星信号场景同样可作业。
彩色点云与三维模型

全景视觉与激光雷达融合,几何与纹理同步采集,重建结果自带真实色彩。

单人便携作业

紧凑机身,无需复杂架设,一个人拎起来就能进场。

成果可直接进流程

输出点云、模型等标准成果,可接入后续量测、建模与业务系统。